Mecka AI alcanza valuación de USD 500 millones para la captura y entrenamiento de datos físicos en robots humanoides
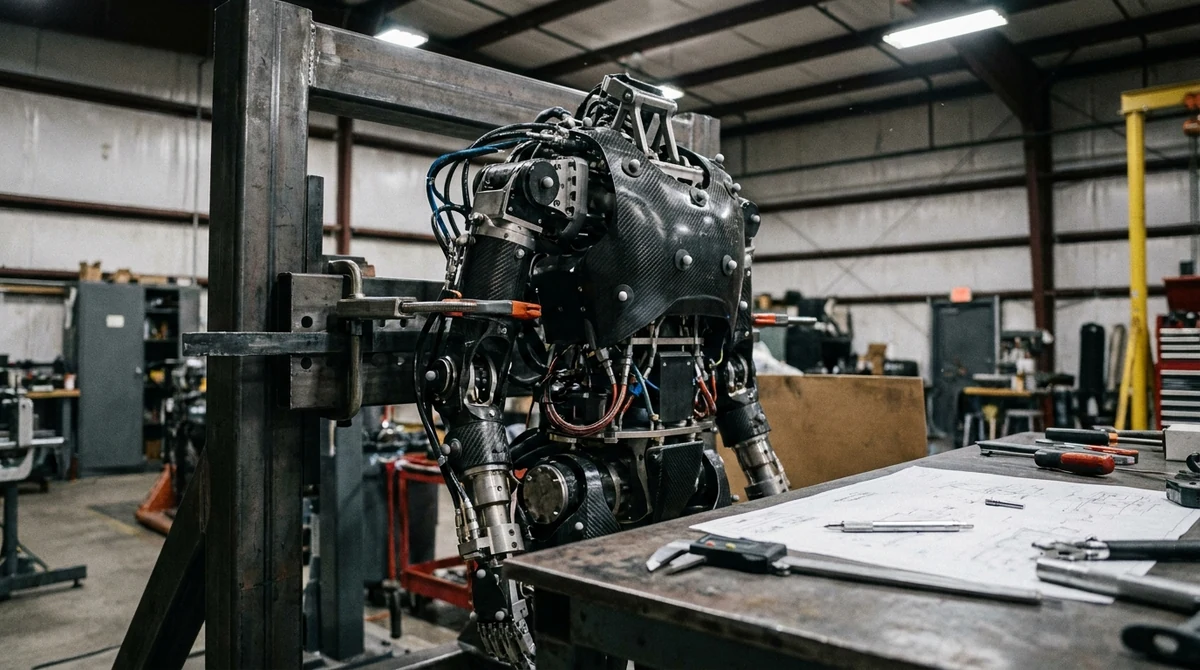
La startup emergente Mecka AI cerró una ronda de financiamiento Serie A liderada por Sequoia Capital que eleva su valuación a USD 500 millones. La compañía no desarrolla modelos de lenguaje ni plataformas de chat, sino que se dedica de forma exclusiva a resolver el mayor cuello de botella de la industria tecnológica actual: la recolección, etiquetado y síntesis de datos físicos de interacción en el mundo real para entrenar a la próxima generación de robots humanoides bípedos.
1. Por Qué el Texto Ya No Alcanza: La Paradoja de Moravec en 2026
Como consigna el reporte de AI Breaking Wire, los modelos de lenguaje han alcanzado niveles de maestría en razonamiento lógico, redacción y código, pero los robots físicos todavía tropiezan al intentar doblar una toalla o recoger un objeto frágil. Esta disparidad —conocida históricamente como la Paradoja de Moravec— se debe a una causa fundamental: la carencia de datos sensoriales masivos.
Mientras que los LLMs se entrenaron con billones de palabras extraídas de Internet, el mundo físico no cuenta con un repositorio digital equivalente para la física de contacto, la fricción, la distribución de peso y la cinemática de los actuadores. Mecka AI ha desplegado hangares de teleoperación donde operadores humanos equipados con trajes hápticos y exoesqueletos registran millones de horas de interacción manipulativa con herramientas, piezas industriales y paquetes logísticos.
"El verdadero salto de valor en la inteligencia artificial de los próximos cinco años no ocurrirá detrás de una pantalla, sino en el mundo físico. Quien controle los conjuntos de datos de interacción kinestésica controlará los cerebros de la robótica global."
2. La Arquitectura de Captura y Modelos de Mundo Kinestésicos
El enfoque tecnológico de Mecka AI se basa en tres componentes estructurales:
- Captura Multimodal Háptica: Sensores piezoeléctricos y galgas extensométricas que registran la fuerza exacta en newtons aplicada en cada yema de los dedos artificiales.
- Simulación de Física Dinámica a Escala: Los datos capturados en el mundo real se multiplican exponencialmente en entornos de simulación sintética (NVIDIA Isaac Sim) variando coeficientes de rozamiento, gravedad y geometrías.
- Modelos Fundacionales Visuomotores (VLA): Redes neuronales que reciben video en vivo y telemetría de fuerza y generan directamente trayectorias de motor para articulaciones robóticas.
3. Análisis Financiero: El Mercado Multibillonario de la Automatización Industrial
La valuación de USD 500 millones para una empresa en etapa temprana refleja el tamaño colosal del mercado direccionable (TAM). Según consultoras del sector manufacturero, la escasez de mano de obra en logística de almacenes y ensamblaje de componentes electrónicos genera pérdidas de más de USD 150.000 millones anuales a nivel mundial.
La provisión de modelos de base para robots humanoides permitirá a los fabricantes de hardware licenciamiento bajo esquemas de suscripción Robotics-as-a-Service (RaaS), convirtiendo costos de capital inalcanzables en gastos operativos predecibles amortizables en menos de 18 meses por puesto automatizado.
4. Repercusiones para la Industria y el Agro en Argentina
Para los sectores productivos de Argentina y la región, la evolución de la IA corporizada ofrece aplicaciones directas a mediano plazo:
- Automatización de Líneas de Empaque y Frigoríficos: Tareas que requieren destreza manual en ambientes fríos o peligrosos podrán ser asistidas por manipuladores robóticos flexibles.
- Cosecha Fina y Manipulación de Frutas: Robots agrícolas equipados con pinzas hápticas capaces de recolectar arándanos o cítricos sin dañar la pulpa del fruto.
- Desarrollo de Software Local para Robótica: Oportunidad dorada para empresas de software argentinas en la creación de interfaces de control y gemelos digitales para la industria local.
5. Checklist para Directores de Operaciones ante la Robótica Inteligente
- Identificación de Cuellos de Botella Físicos: Mapear las áreas de planta donde la manipulación manual genera lesiones por esfuerzo repetitivo o demoras críticas.
- Estandarización de Geometrías y Pallets: Adecuar la disposición física de almacenes para facilitar la navegación autónoma de robots móviles y humanoides.
- Evaluación de Modelos de Negocio RaaS: Priorizar proveedores que ofrezcan esquemas de pago por rendimiento en lugar de compra directa de maquinaria fija.
- Capacitación Técnica del Personal: Formar a los operadores de planta en supervisión de sistemas robóticos y mantenimiento preventivo de actuadores.
6. La Infraestructura de Teleoperación Háptica y Reducción del Sim-to-Real Gap
Uno de los mayores desafíos en el entrenamiento de robots físicos es la denominada brecha de simulación a realidad (Sim-to-Real Gap): un comportamiento que funciona perfectamente en una simulación de computadora suele fallar en el mundo físico debido a irregularidades imperceptibles en las superficies, desgaste mecánico de los engranajes o variaciones imprevistas de temperatura ambiental.
Mecka AI supera esta limitación mediante estaciones de teleoperación inmersiva donde operadores humanos guían brazos y manos robóticas a través de tareas de destreza milimétrica (como enhebrar cables, manipular frascos de vidrio frágiles o encajar componentes electrónicos en placas de circuitos). Los sensores integrados registran más de 1.000 lecturas de torque, velocidad angular y presión por segundo, generando conjuntos de datos hiperdensos que permiten a las redes neuronales aprender la elasticidad y la microfísica del contacto real.
7. Recomendaciones Estratégicas para Empresas Industriales
Ante el desembarco inminente de la robótica humanoide inteligente en almacenes y plantas de manufactura:
- Diseño de Entornos Ergonómicos para Robots y Humanos: Adaptar pasillos, estanterías y puntos de recarga para una convivencia segura y colaborativa (cobotics).
- Evaluación de Costos de Mantenimiento y Ciclo de Vida: Exigir a los proveedores de hardware garantías de disponibilidad de repuestos mecánicos y contratos de servicio con actualización continua de modelos visuomotores.
- Certificación de Seguridad Laboral (Normas ISO 10218): Garantizar que los robots cuenten con sensores de proximidad láser LiDAR y detección de fuerza en articulaciones para detenerse instantáneamente ante el contacto accidental con un operario.
Fuentes & Referencias Verificadas
¿Buscás integrar dispositivos físicos y sensores con tus plataformas digitales de gestión?
En Siglo 21 Soluciones diseñamos puentes de comunicación IoT y hardware embebido para telemetría industrial y comercial.
Contactar a un Consultor