Figure AI despliega robots humanoides en líneas de ensamblaje automotriz con aprendizaje por refuerzo visual
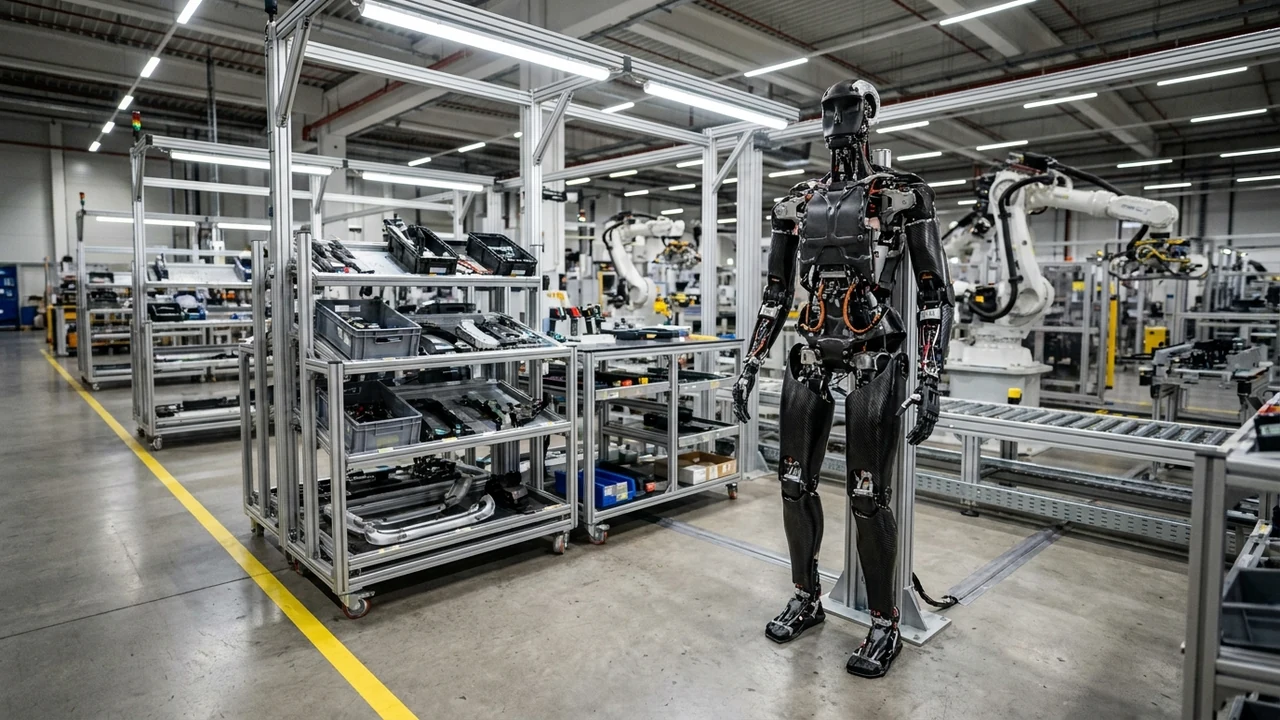
En una demostración tangible de madurez técnica que redefine la industria pesada a escala global, la firma Figure AI ha comenzado el despliegue comercial continuo de sus robots humanoides bípedos en plantas de ensamblaje de vehículos comerciales. Los reportes técnicos documentados por IEEE Spectrum y los pormenores de arquitectura publicados en el Figure AI Technical Blog certifican que los autómatas realizan tareas complejas de manipulación diestra —incluyendo la inserción milimétrica de arneses de cableado eléctrico y la colocación de pernos en chasis en movimiento— mediante políticas de control sensoriomotor entrenadas exclusivamente con aprendizaje por refuerzo visual continuo (Sim-to-Real RL). Los ingenieros de Siglo 21 Soluciones analizan los detalles cinemáticos, el impacto en la productividad fabril y los retos de integración física.
1. Anatomía y Contexto: La Transición de Demostraciones de Laboratorio a Producción Fabril
Durante décadas, la automatización industrial estuvo dominada por brazos robóticos rígidos de base fija montados en jaulas de protección y programados punto a punto para ejecutar trayectorias geométricas inmutables. Aunque estos manipuladores cinemáticos alcanzaron niveles sobresalientes de velocidad y precisión en tareas de soldadura y pintura por aspersión, demostraron ser completamente incapaces de adaptarse a la flexibilidad requerida en las líneas de montaje final. En estas etapas, donde convergen cientos de modelos con variaciones de componentes, la manipulación de materiales deformables —como mangueras de refrigeración, sellos de goma y mazos de cables— dependía en un 95% del trabajo manual de operarios humanos.
El despliegue comercial anunciado por Figure AI en plantas automotrices de clase mundial marca la ruptura definitiva con ese paradigma. A diferencia de las pruebas piloto prototípicas de años anteriores, los robots humanoides Figure 02 operan en turnos ininterrumpidos compartiendo pasillos con autoelevadores y personal técnico. Su morfología antropomórfica obedece a la exigencia pragmática de operar en instalaciones fabriles diseñadas históricamente para la ergonomía y los alcances físicos del cuerpo humano, prescindiendo de costosas modificaciones en la infraestructura de las naves industriales.
La clave de este salto cuantitativo reside en la convergencia de actuadores eléctricos de alto par integrados en articulaciones rotacionales, sensores propioceptivos de torsión y cámaras de profundidad estereoscópicas acopladas a modelos fundacionales de visión y acción (Vision-Language-Action, VLA). Esta combinación permite que el robot perciba las irregularidades en la posición de una carrocería, corrija su agarre de forma refleja ante resbalones y complete la inserción mecánica con tolerancias inferiores a 0,5 milímetros.
"Hemos superado la fase de teleoperación y de grabaciones de demostración coreografiadas. Nuestros robots en la línea de producción toman decisiones cinemáticas autónomas a 200 hercios basadas en lo que ven sus cámaras y lo que sienten sus transductores de fuerza. La automatización ya no requiere reprogramar una celda completa cuando cambia una pieza; requiere entrenar una política neuronal que entienda la física del mundo real."
2. Arquitectura Técnica: Políticas Sensoriomotoras y Transferencia Sim-to-Real
La columna vertebral algorítmica y electromecánica del sistema se fundamenta en un pipeline de ingeniería de última generación:
- Políticas Visomotoras de Bucle Cerrado (200 Hz): El cerebro del robot procesa transmisiones de video estereoscópico de alta tasa de cuadros combinadas con nubes de puntos de luz estructurada. Una red neuronal basada en transformadores espaciotemporales ingiere estas señales visuales junto con la posición angular de los 16 grados de libertad (DoF) de cada mano, computando vectores de par articular a una frecuencia de actualización de 200 Hz.
- Entrenamiento Masivo en Simuladores de Física Paralela (Isaac Gym): Para evitar el desgaste mecánico y los costos de recopilar datos en el mundo físico, las políticas de manipulación se entrenan previamente durante millones de horas simuladas equivalentes en clusters de GPUs. Mediante Domain Randomization (variando fricción, masa e iluminación), las redes aprenden a generalizar con solvencia.
- Actuadores Integrados de Alta Densidad y Manos Diestras: Cada dedo cuenta con sensores táctiles capacitivos y actuadores sin escobillas (BLDC) acoplados a reductores cicloidales en miniatura, permitiendo aplicar fuerzas controladas desde 0,1 N para componentes sensibles hasta 30 N para fijar piezas a presión.
- Sistema Operativo de Misión Crítica y Parada Segura: La arquitectura desacopla la inferencia de la red neuronal en módulos NVIDIA Jetson Thor del controlador de bajo nivel que ejecuta un microkernel RTOS certificado. Ante cualquier anomalía imprevista, los frenos electromagnéticos se traban en menos de 15 ms para evitar colisiones.
3. Análisis Financiero, FinOps y Retorno de Inversión (CapEx/OpEx)
La introducción de unidades humanoides transforma la economía de la manufactura automotriz al sustituir costos fijos de rediseño de planta por esquemas de amortización de activos robóticos:
- Comparativa de CapEx Inicial: En una celda tradicional de ensamblaje, el diseño a medida de herramental automatizado, transportadores neumáticos y brazos articulados insume un CapEx inicial de aproximadamente USD 650.000, con ciclos de obsolescencia rígidos cada 3 a 5 años ante rediseños de chasis.
- Modelo de Suscripción RaaS (Robotics-as-a-Service): La adopción de una unidad humanoide industrial bajo esquema de arrendamiento demanda una tarifa operativa (OpEx) de aproximadamente USD 12.000 mensuales por robot en operación de doble turno (16 horas diarias), incluyendo mantenimiento preventivo, baterías de recambio rápido y soporte técnico continuo.
- Ahorro Operativo y Retorno de Inversión (ROI): Frente a un costo laboral calificado de aproximadamente USD 14.500 mensuales por turno continuo en mercados industriales maduros, el robot genera un ahorro operativo neto inmediato de más de USD 30.000 anuales por turno cubierto, ofreciendo una tasa interna de retorno (TIR) superior al 28% y adaptabilidad total mediante actualizaciones de software OTA.
4. Implicancias y Oportunidades para Empresas y PyMEs en Argentina y América Latina
Para la industria automotriz y el complejo de autopartistas en la República Argentina —con epicentro en los corredores industriales de Córdoba (Ferreyra, Santa Isabel), el Gran Rosario y el cordón de Santa Fe, y la zona norte del Conurbano Bonaerense— la irrupción de humanoides diestros plantea un reto decisivo de competitividad exportadora:
- Reducción de Fallas en Autopartes de Exportación: Las terminales argentinas que producen pickups y utilitarios para todo el Mercosur pueden incorporar humanoides en puestos críticos de pre-ensamblado de tableros y arneses eléctricos, reduciendo drásticamente las tasas de defectos que hoy representan un costo oculto del 4% en facturación.
- Oportunidad para Integradores y Desarrolladores en Córdoba y CABA: El valor diferencial radicará en el ajuste fino de políticas visomotoras para autopartes específicas producidas localmente. Empresas de mecatrónica e ingeniería argentinas tienen el potencial de liderar la adaptación y entrenamiento de gemelos digitales para plantas de la región.
- Ergonomía y Preservación del Capital Humano: La delegación de operaciones de esfuerzo repetitivo en robots humanoides previene lesiones musculoesqueléticas y accidentes laborales severos en líneas de montaje continuo, disminuyendo costos por litigiosidad y licencias médicas prolongadas.
5. Hoja de Ruta y Checklist de Implementación Técnica en 4 Pasos
Para las plantas de manufactura y compañías autopartistas que evalúan incorporar robots humanoides a sus líneas, se define la siguiente hoja de ruta técnica:
- Paso 1: Mapeo de Procesos y Selección de Tareas de Alta Ergonomía: Identificar estaciones de trabajo donde los operarios sufran fatiga postural severa o donde se concentren errores de inserción de arneses y sujeción mecánica, asegurando que el área física cuente con pisos nivelados y anchos de paso mínimos de 1,2 metros.
- Paso 2: Levantamiento Fotogramétrico y Gemelo Digital en Simulación: Escanear mediante escáneres LiDAR industriales la celda de ensamblaje completa y modelar los componentes mecánicos con sus coeficientes de fricción y rigidez en simuladores de física, garantizando una réplica exacta para el entrenamiento de políticas.
- Paso 3: Validación Segura de Convivencia Hombre-Máquina (ISO/TS 15066): Instalar sensores de presencia volumétrica y configurar límites de desaceleración dinámica en los actuadores del humanoide, asegurando que las fuerzas de contacto ante interferencias imprevistas no superen los límites biomecánicos permisibles de seguridad humana.
- Paso 4: Integración con Sistemas MES y Monitoreo de Productividad en Tiempo Real: Conectar la telemetría del robot con el software de ejecución de manufactura (MES) mediante protocolos MQTT o OPC-UA, midiendo en tiempo real variables críticas: tiempo de ciclo por pieza (Takt time), precisión milimétrica de inserción y tasa de intervención técnica humana.
Fuentes & Referencias Verificadas
¿Querés implementar estas tecnologías en tu empresa?
En Siglo 21 Soluciones te asesoramos e implementamos software a medida, inteligencia artificial y ciberdefensa.
Contactar a un Consultor